Teil des RC-Lexikons Elektro · 6/8
Kurz gesagt
Ein Servo ist ein kleiner Stellantrieb aus Elektromotor, Getriebe, Potentiometer und Regelelektronik. Er dreht seinen Abtriebsarm auf die Stellung, die ihm das Signal vom Empfänger vorgibt, und hält sie dort. Das Signal ist ein Puls von etwa 1,0 bis 2,0 ms Länge, der rund alle 20 ms wiederkommt; 1,5 ms bedeutet Mitte. Für die Auswahl zählen Stellkraft (kg·cm), Stellzeit (Sekunden pro 60°), Baugröße und zulässige Spannung. Im RC-Car lenkt ein Servo, im Verbrenner bedient ein zweites Vergaser und Bremse.
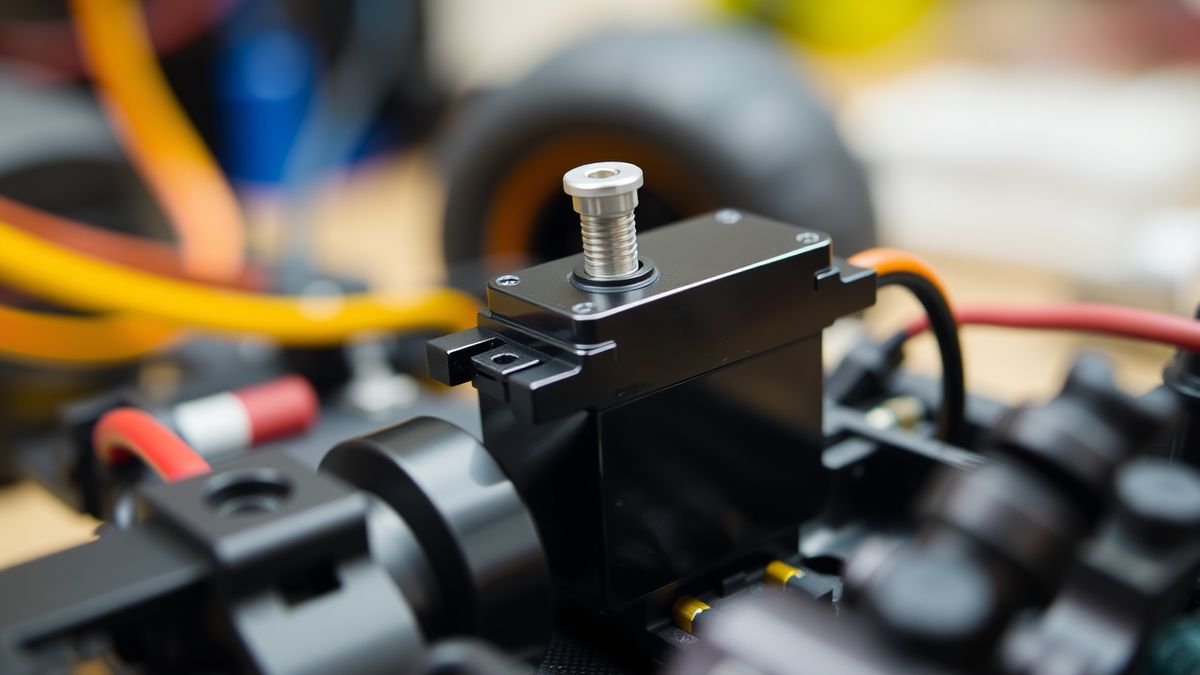
Servo (Servomotor, Rudermaschine): geregelter Stellantrieb. Ein Potentiometer auf der Abtriebswelle meldet der Elektronik die Ist-Stellung, die Elektronik vergleicht sie mit der Soll-Stellung aus dem Steuerpuls und fährt den Motor so lange, bis beide übereinstimmen.
- Signal
- Puls 1,0–2,0 ms, ca. alle 20 ms
- Mitte
- 1,5 ms
- Stellkraft
- in kg·cm (Kraft × Hebelarm)
- Stellzeit
- in Sekunden pro 60°
- Anschluss
- 3 Adern: Minus, Plus, Signal
Wie funktioniert ein Servo?
Ein Servo arbeitet als Regelkreis. Der Empfänger schickt einen Puls, dessen Länge die gewünschte Stellung kodiert. Die Elektronik im Servo misst diese Pulslänge und vergleicht sie mit der Stellung des Potentiometers, das fest mit der Abtriebswelle verbunden ist. Weichen Soll und Ist voneinander ab, dreht der Motor über das Getriebe den Abtrieb, bis die Abweichung verschwindet. Drückt eine Kraft den Arm aus seiner Stellung, regelt das Servo sofort dagegen.
Probier es aus: Mit dem Schieberegler stellst du die Pulsbreite ein, der Servoarm folgt.
Servo-Simulator: Pulsbreite → Stellung
Annahme: 90° Stellweg zwischen 1,0 und 2,0 ms, wie im Datenblatt eines Reely-Digitalservos. Andere Servos haben andere Winkel; die genauen Werte stehen im Datenblatt.
Das Innenleben eines Servos
Öffnest du ein Servo, findest du immer dieselben vier Baugruppen. Die Animation zeigt, wie sie zusammenarbeiten:
Der Puls wird abwechselnd länger und kürzer, der Servoarm schwenkt mit. Ritzel und Zwischenrad drehen dabei viel schneller als der Abtrieb – das Getriebe tauscht Drehzahl gegen Kraft.
- Anschlusskabel mit drei Adern: Minus, Plus und Signal. Auf der Signalader kommt rund alle 20 ms ein Puls an.
- Elektronik: misst die Pulsbreite (Soll), vergleicht sie mit der Poti-Stellung (Ist) und steuert den Motor in die passende Richtung.
- Motor mit Ritzel: dreht schnell, aber mit wenig Kraft.
- Getriebe: Zwischenräder untersetzen die Drehzahl stark. Kunststoff ist leicht und günstig, Metall verträgt Schläge besser.
- Abtrieb und Servoarm: drehen langsam mit hoher Kraft. Hier greift das Lenk- oder Gasgestänge an.
- Potentiometer: sitzt im echten Servo direkt unter dem Abtriebsrad auf derselben Welle und meldet die Ist-Stellung an die Elektronik zurück (orange gestrichelt).
Welches Signal bekommt ein Servo?
Ein Servo bekommt ein pulsweitenmoduliertes Signal: Rund alle 20 ms (50-mal pro Sekunde) kommt ein Puls, dessen Länge die Stellung bestimmt. Üblich ist ein Bereich von 1,0 bis 2,0 ms, 1,5 ms ist immer die Mitte. Die Periode von 20 ms muss nicht genau eingehalten werden, entscheidend ist die Pulslänge.
| Pulsbreite | Stellung bei einem 90°-Servo | Hinweis |
|---|---|---|
| 1,0 ms | Endlage auf der einen Seite (ca. 45° aus der Mitte) | übliche Untergrenze des Senders bei 100 % Weg |
| 1,5 ms | Mitte | Neutralstellung, mit Sub-Trim fein justierbar |
| 2,0 ms | Endlage auf der anderen Seite | übliche Obergrenze bei 100 % Weg |
| 0,8–2,2 ms | größerer Weg, bei einem Reely-Digitalservo laut Datenblatt rund 140° | Sender mit Wegeinstellung über 100 % erreichen diesen Bereich – Vorsicht vor mechanischen Anschlägen |
Wie viele Grad ein Servo zwischen 1,0 und 2,0 ms dreht, ist nicht genormt: Typisch sind 90° bis 180° Gesamtweg. Wie der Sender die Pulse für alle Kanäle erzeugt und überträgt, erklärt die Seite Fernsteuerung. Ein Fahrtregler versteht übrigens dasselbe Signal – Neutral, Vollgas und Vollbremse entsprechen Mitte und Endlagen, siehe Fahrtregler.
Was bedeutet die Stellkraft in kg·cm?
Die Stellkraft ist ein Drehmoment: Kraft mal Hebelarm. „15 kg·cm“ heißt, das Servo kann an einem Hebel von 1 cm Länge 15 kg halten – an einem Hebel von 2 cm aber nur noch 7,5 kg. Je weiter außen du das Gestänge am Servoarm einhängst, desto mehr Weg bekommst du und desto weniger Kraft.
Kurzer Hebel
Bei einem 10-kg·cm-Servo und 1 cm Hebelarm wirken 10 kg am Gestänge. Wenig Weg, viel Kraft.
Langer Hebel
Dasselbe Servo mit 2 cm Hebelarm: doppelter Weg am Gestänge, aber nur noch 5 kg Kraft.
Umrechnung in SI-Einheiten: 1 kg·cm entspricht etwa 0,098 Nm (Newtonmeter) oder 9,8 Ncm. Ein Beispiel aus einem Datenblatt: Ein Reely-Digitalservo im Standardformat hat bei 6 V ein Haltemoment von 15 kg·cm (rund 147 Ncm) und eine Stellzeit von 0,21 s pro 60° ohne Last. Das Haltemoment (englisch stall torque) ist die Kraft, bei der das Servo gerade noch nicht nachgibt – im Betrieb solltest du deutlich darunter bleiben.
Servo-Rechner: Kraft am Gestänge und Stellzeit
Der Hebelarm ist der Abstand vom Wellenmittelpunkt bis zum Loch, in dem das Gestänge hängt. Werte aus dem Datenblatt gelten für die dort genannte Spannung und ohne Last.
Wie schnell ist ein Servo?
Die Stellgeschwindigkeit steht als Zeit für 60° Drehung im Datenblatt, etwa „0,21 s/60°“. Je kleiner die Zahl, desto schneller das Servo. Für einen Lenkausschlag von 45° braucht dieses Servo rechnerisch rund 0,16 s, ohne Last. Mit Last, also mit Reifen am Boden, dauert es länger.
Stellkraft und Geschwindigkeit hängen von der Spannung ab. Viele Datenblätter nennen deshalb Werte für mehrere Spannungen, etwa 4,8 V, 6 V und bei HV-Servos auch 7,4 V. Ein Servo an einem schwachen oder schlecht geladenen Empfängerakku wird langsamer und schwächer.
Welche Servogrößen gibt es?
Servos gibt es von winzigen Micro-Servos für Indoor-Flieger bis zu Großservos für 1:5-Modelle. Die Bezeichnungen sind nicht genormt, die Größen unterscheiden sich je nach Hersteller. Als Orientierung:
| Klasse | Merkmal | Typischer Einsatz |
|---|---|---|
| Micro / Nano | sehr klein und leicht, wenig Stellkraft | Indoor-Flugmodelle, kleine Cars 1:18 und 1:24 |
| Mini | kleiner als Standard, gleiche Technik | Cars 1:16, kleine Flugmodelle, Schaltservos |
| Standard | verbreitetste Bauform mit vier Befestigungslaschen; ein Reely-Digitalservo wiegt laut Datenblatt 58 g | Lenkung und Gas in 1:10 und 1:8 |
| Großservo | deutlich größer und schwerer, viel Stellkraft | Lenkung sowie Gas und Bremse in 1:5 und 1:6 |
Bei Großmodellen lohnt es sich, nicht am Lenkservo zu sparen. Bei meinem Carson Attack in 1:6 empfand ich die Serienservos als gerade so ausreichend dimensioniert – stärkere Servos stehen deshalb auf meiner Liste der Verbesserungen. Mehr dazu auf der Seite zum Carson Attack.
Analog- oder Digitalservo?
Beide verstehen dasselbe Pulssignal. Der Unterschied liegt in der Elektronik: Ein Digitalservo regelt mit einem Mikrocontroller schneller und feiner nach, hält die Stellung strammer und lässt sich oft programmieren. Dafür braucht es mehr Strom und kostet mehr.
Analogservo
- günstig und sparsam
- reicht für Gas, Schalter und einfache Modelle
- regelt in der Mitte weicher, kleine Abweichungen bleiben eher stehen
- nicht programmierbar
Digitalservo
- höhere Auflösung, präziser und schneller
- hält die Position kräftiger, ideal für die Lenkung
- oft programmierbar (Weg, Geschwindigkeit, Überlastschutz)
- höherer Stromverbrauch, belastet BEC oder Empfängerakku stärker
- teurer, oft hörbares Summen im Stand
Metallgetriebe, HV und andere Bezeichnungen
- Metallgetriebe (MG): Zahnräder aus Metall verkraften Schläge auf die Räder besser als Kunststoff. Für Lenkservos in Offroad-Modellen sinnvoll.
- HV (High Voltage): für höhere Spannung freigegeben, zum Beispiel direkt an einem 2S-LiPo- oder LiFePO4-Empfängerakku oder an einem BEC mit 7,4 V. Ein normales Servo darfst du dort nicht anschließen.
- Kugelgelagert: Die Abtriebswelle läuft in Kugellagern statt in Gleitlagern – weniger Spiel, längere Haltbarkeit.
- Wasserdicht: nur, wenn der Hersteller es ausdrücklich angibt.
- Coreless / Brushless: Motorbauarten, die schneller reagieren und effizienter sind als einfache Bürstenmotoren.
Wozu dient ein Servo-Saver?
Ein Servo-Saver ist ein gefedertes Zwischenstück zwischen Servoarm und Lenkgestänge. Schlägt ein Rad hart an ein Hindernis, gibt die Feder nach, statt die Kraft ins Servogetriebe zu leiten. So schützt er die Zahnräder vor Bruch. Ist die Feder zu weich, wird die Lenkung schwammig; ist sie zu hart, nützt sie wenig. Viele RTR-Modelle haben ab Werk einen Servo-Saver.
Wie baust du ein Lenkservo richtig ein?
Das Wichtigste ist die Mittelstellung: Servo zentrieren, bevor du den Servoarm aufsetzt, und die Endausschläge so begrenzen, dass das Servo nie gegen den mechanischen Anschlag drückt.
- Servo zentrieren
Servo am Empfänger anschließen, Sender einschalten, Trimmung und Sub-Trim auf 0. Das Servo fährt in die Mitte.
- Servoarm aufsetzen
Arm möglichst senkrecht zum Gestänge auf die Verzahnung stecken und festschrauben. Kleine Abweichungen gleichst du später mit Sub-Trim aus.
- Gestänge einstellen
Spurstangen oder Lenkgestänge so einstellen, dass die Räder in Servomitte geradeaus stehen.
- Endausschläge begrenzen
Mit der EPA-Funktion am Sender den Weg für links und rechts so einstellen, dass das Servo am vollen Einschlag nicht gegen den Anschlag läuft und brummt.
- Richtung prüfen
Lenkt das Modell falsch herum, die Servo-Reverse-Funktion für diesen Kanal umstellen.
- Probefahrt
Läuft das Modell nicht geradeaus, mit der Trimmung nachstellen und die Mitte anschließend dauerhaft speichern.
Brummt ein Servo dauerhaft im Stand oder am Lenkanschlag, arbeitet es gegen ein Hindernis und zieht dabei viel Strom. Das heizt Motor und BEC auf. Endausschläge mit EPA reduzieren oder das Gestänge freigängig machen.
Ein Sender-Kanal ist übrigens nicht dasselbe wie ein Servo: Zwei Servos können an einem Kanal hängen, etwa bei Querrudern im Flugmodell – erklärt am Beispiel von 3- und 4-Kanal-Fliegern auf mini-flugzeuge.de. Wie Servo, Empfänger und Regler im Auto zusammenhängen, zeigt der Anschlussplan unter Elektroantrieb.
Teste dein Wissen
Häufige Fragen
Was bedeutet kg·cm beim Servo?
Es ist die Stellkraft als Drehmoment: Kraft mal Hebelarm. Ein 15-kg·cm-Servo hält an 1 cm Hebel 15 kg, an 1,5 cm noch 10 kg. 1 kg·cm sind etwa 0,098 Nm.
Wie viel Stellkraft braucht mein Lenkservo?
Das hängt von Gewicht, Reifen und Untergrund ab. Halte dich an die Empfehlung des Modellherstellers und wähle bei schweren Modellen mit grobstolligen Reifen lieber eine Nummer stärker.
Kann ich ein HV-Servo an einem normalen BEC betreiben?
Meist ja, wenn die BEC-Spannung im zulässigen Bereich des Servos liegt. Es arbeitet dann mit den niedrigeren Werten aus dem Datenblatt. Umgekehrt darf ein normales Servo nicht an 7,4 V.
Warum zittert oder brummt mein Servo?
Häufige Ursachen: Es drückt gegen einen Anschlag, das Gestänge klemmt, die Spannung ist zu niedrig oder ein Digitalservo hält aktiv seine Position. Leises Summen ist bei Digitalservos normal, lautes Brummen nicht.
Was ist Servo-Reverse?
Eine Senderfunktion, die die Drehrichtung eines Kanals umkehrt. Du brauchst sie, wenn Lenkung oder Gas nach dem Einbau falsch herum reagieren.
Quellen
- Servo – Wikipedia – Aufbau mit Potentiometer auf der Abtriebswelle, Ansteuerung per PWM mit 20 ms Periode und 1–2 ms Puls, abweichende Endpunkte, Unterschiede analog/digital
- Servo (radio control) – Wikipedia (englisch) – Motor mit Untersetzungsgetriebe, 1,5 ms als Mitte, 50-Hz-Rahmen, Stellweg 90–180°, Drehmoment als Kraft am Hebelarm, Stellzeit pro 60°
- Reely Digitalservo D15022MG, Datenblatt (PDF, Conrad) – 15 kg·cm Haltemoment und 0,21 s/60° bei 6 V, 90° zwischen 1000 und 2000 µs, ca. 140° zwischen 800 und 2200 µs, 58 g
- Reely GT6 EVO, Bedienungsanleitung (PDF, Conrad) – EPA so einstellen, dass das Servo nicht gegen den Anschlag läuft, Sub-Trim, Servo-Reverse, Trimmung
Stand: Oktober 2026. Technische Angaben sind Richtwerte; die Anleitung deines Herstellers hat Vorrang.